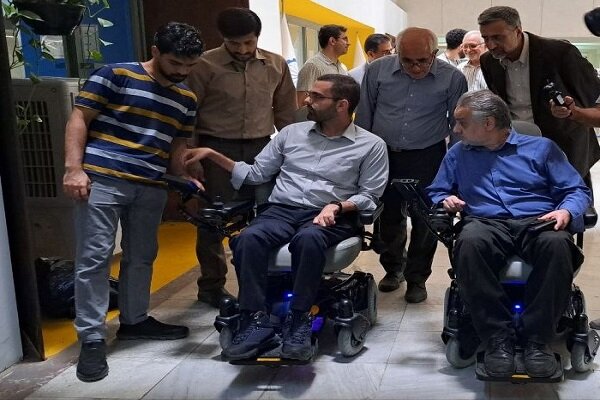
به گزارش خبرنگار مهر، مراسم رونمایی از «پروژه طراحی و ساخت ویلچر برقی خودران» با حضور دکتر مجتبی صدیقی رئیس دانشکده مهندسی مکانیک دانشگاه صنعتی امیرکبیر، مسئولان دانشگاه صنعتی امیرکبیر و بنیاد ملی علم ایران برگزار شد.
مجتبی صدیقی، رئیس دانشکده مهندسی مکانیک دانشگاه صنعتی امیرکبیر با اشاره به اجرای موفق پروژه «طراحی و ساخت ویلچر برقی خودران» گفت: در این پروژه شاهد یک موفقیت خوب و شکلگیری یک زنجیره کامل از ایده، پژوهشگر، دانشگاه و بهرهبردار هستیم.
وی با بیان اینکه اجرای موفق این پروژه حاصل همکاری و تعامل مجموعههای مختلف بوده است، اظهار کرد: به نظر میرسد برای موفقیت چنین طرحهایی، شکلگیری یک حلقه کامل از ایده و محقق تا دانشگاه و بهرهبردار ضروری است و خوشبختانه در این پروژه این حلقه بهخوبی شکل گرفت.
رئیس دانشکده مهندسی مکانیک دانشگاه صنعتی امیرکبیر افزود: تلاش کردیم در روند اجرای این پروژه ارتباط مناسبی با بنیاد علم داشته باشیم و از حمایتها و همکاریهای این مجموعه بهرهمند شویم. این ارتباط خوب و صمیمانه میان دانشکده و بنیاد علم، نقش مهمی در پیشبرد موفقیتآمیز پروژه داشت.
صدیقی با قدردانی از حمایتهای بنیاد علم تصریح کرد: قطعاً باید از این ظرفیت و همکاری بیشتر استفاده کنیم و دانشکده مهندسی مکانیک دانشگاه صنعتی امیرکبیر آمادگی دارد در پروژههای مشابه و همچنین در راستای سایر اهداف و برنامههای بنیاد علم همکاری و مشارکت داشته باشد.
نوآوری در دل محدودیتها
در ادامه مهیار نراقی، عضو هیئت علمی دانشکده مهندسی دانشگاه صنعتی امیرکبیر و مدیر علمی پروژه، در این مراسم با اشاره به شرایط دشوار اجرای این پروژه فناورانه و سختافزاری گفت: اجرای این پروژه با چالشهای مختلف و کمسابقهای همراه بود؛ چراکه کشور و دانشگاه در شرایط دشواری قرار داشتند و این پروژه در دورهای انجام شد که کشور با سه دوره جنگ مواجه بود.
وی افزود: در کنار این شرایط، مشکلات مربوط به تأمین قطعات، دسترسی نداشتن به برخی منابع و افزایش قابل توجه هزینهها نیز وجود داشت. بنابراین، شاید بتوان گفت مهمترین ویژگی این پروژه صرفاً وجود این مشکلات نبود، بلکه نحوه مواجهه با آنها و تلاش برای حل مشکلات بود.
مدیر علمی پروژه ویلچر برقی خودران ادامه داد: در شرایطی که بسیاری از قطعات و تجهیزات در دسترس نبودند، تلاش کردیم با تکیه بر دانش و توان داخلی، خودباوری و ابتکار و خلاقیت، راهکارهای مورد نیاز را پیدا کنیم. بسیاری از راهحلها و تصمیمهایی که در این پروژه شکل گرفت، راهحلهای خلاقانهای بود که حاصل همین محدودیتها و تلاش برای عبور از آنها بود.
نراقی تأکید کرد: یکی از ارزشمندترین دستاوردهای این پروژه این است که نشان داد محدودیت منابع الزاماً به معنای محدودیت در نوآوری نیست.
وی همچنین با قدردانی از اعضای تیم پروژه گفت: لازم میدانم از تکتک اعضای تیم تشکر کنم. همکاران و مدیران اجرایی پروژه نیز در پیشبرد این طرح نقش داشتند و امور اجرایی پروژه زیر نظر مسئولان مربوطه دنبال شد.
عضو هیئت علمی دانشگاه صنعتی امیرکبیر خاطرنشان کرد: واقعیت این است که این پروژه محصول کار یک فرد نیست؛ بلکه مجموعهای از افراد، نهادها و پشتیبانها دست به دست هم دادند تا چنین کاری محقق شود. بنابراین لازم میدانم از همه این عزیزان تشکر کنم.
وی ابراز امیدواری کرد دستاوردهای این پروژه، علاوه بر نتایج علمی و فنی، بتواند در جهت توسعه فناوری عمومی و افزایش توانمندی کشور در حوزه وسایل نقلیه هوشمند و مدیریت بحران مؤثر باشد.
در ادامه سید محمدحسین طیبزاده، دانشجوی دکتری مهندسی برق دانشگاه صنعتی امیرکبیر و عضو تیم توسعه و پشتیبانی علمی این پروژه، با تشریح روند اجرای طرح گفت: این پروژه با حمایت مرحله نخست بنیاد ملی علم و با کارفرمایی شرکت فناوری هوشمند میکائیل اجرا شده و از بهمن ۱۴۰۳ وارد مرحله اجرایی شده است.
به گفته وی، ایده اصلی پروژه این بوده است که ویلچرهای برقی موجود در بازار با کمترین میزان تغییرات بتوانند بهصورت خودران در محیط حرکت کنند، بدون آنکه نیاز به مناسبسازی گسترده محیط وجود داشته باشد. در طراحی این محصول، ایمنی کاربر و صرفه اقتصادی نیز از اهداف اصلی در نظر گرفته شده است.
آزمون ویلچر خودران در محیط شبیهسازیشده
طیبزاده با اشاره به سناریوی آزمایشی پروژه اظهار کرد: برای آزمون عملکرد ویلچر، محیطی تقریباً به ابعاد یک زمین فوتسال طراحی شد که در آن موانع مختلف قرار داشت. یکی از چالشهای جدی، تشخیص موانعی مانند شیشه بود که برای سامانههای رباتیک دشوار محسوب میشود.
وی افزود: ویلچر باید بتواند انسانها و موانع موجود در مسیر را شناسایی کرده و بدون برخورد، مسیر خود را تغییر دهد.
توسعه سختافزار و نرمافزار
عضو تیم توسعه پروژه با اشاره به مراحل اجرای طرح گفت: مراحل نخست پروژه به تهیه و آزمایش قطعات اختصاص داشت و بخش قابل توجهی از قطعات مورد نیاز از خارج از کشور تأمین شد. مراحل بعدی نیز به توسعه نرمافزار و تکمیل سامانه اختصاص یافت.
در این پروژه انواع حسگرهای دوبعدی و سهبعدی و چند مدل دوربین مورد استفاده قرار گرفته و آزمایشهایی برای تشخیص شیشه و سایر موانع انجام شده است. همچنین بخش الکترونیکی سامانه و معماری سختافزاری ربات نیز متناسب با نیازهای پروژه توسعه یافته است.
عبور از موانع و همراهی با انسان
به گفته طیبزاده، عملکرد ویلچر در چند سناریو مورد آزمایش قرار گرفته است؛ از جمله حرکت فرد در کنار ویلچر، نزدیکشدن فرد از روبهرو، قرار گرفتن ناگهانی فرد در مسیر و حرکت ویلچر در میان چند نفر.
وی ادامه داد: در یکی از آزمایشهای عملیاتی نیز فردی بهصورت ناگهانی مقابل ربات قرار گرفت که از جمله آزمایشهای دشوار پروژه بود. بر اساس ارزیابی تیم، واکنش ویلچر در این آزمون عملکرد مطلوبی داشته است. در آزمایش دیگری نیز قابلیت همراهی ویلچر با فردی که در کنار آن حرکت میکرد، بررسی شد.
نقشهبرداری در ابعاد ۱۵۰ متر
وی افزود: تیم توسعه پروژه همچنین قابلیت نقشهبرداری محیط را آزمایش کرده است. بر اساس اعلام تیم، نقشهای به ابعاد ۱۵۰ در 40 متر تهیه شده و روشهایی برای افزایش کیفیت نقشهبرداری و رفع مشکلات تکرارشونده این فرایند ارائه شده است.همچنین ویلچر خودران قابلیت طراحی مسیر در محدودههایی حدود ۱۴۰ متر را به دست آورده و در برابر موانع پویا نیز آزمایش شده است.
طراحی سامانه پایش ناوگان
عضو تیم توسعه پروژه خاطرنشان کرد: یکی از بخشهای مهم پروژه، توسعه نرمافزار پایش ناوگان است. این سامانه امکان مشاهده موقعیت ویلچرها، وضعیت مأموریت، مقصد و عملکرد هر دستگاه را برای اپراتور فراهم میکند و در صورت بروز مشکل، اپراتور میتواند وضعیت دستگاه را بررسی و برای رفع مشکل اقدام کند. همچنین یک رابط کاربری ساده طراحی شده است تا کاربران بدون داشتن دانش تخصصی در حوزه رباتیک بتوانند با چند کلیک، مقصد یا مسیر مورد نظر را انتخاب و ویلچر را به سمت آن هدایت کنند.
توسعه نرمافزار یکپارچه ویرایش نقشه
وی افزود: در مرحله نهایی پروژه، نرمافزار ویرایش نقشه نیز توسعه یافته است. این نرمافزار امکان نقشهبرداری، ویرایش و علامتگذاری محیط را در یک بستر یکپارچه فراهم میکند و کاربر میتواند محدودههای مختلف، از جمله نواحی ترجیحی و سایر مناطق را روی نقشه مشخص کند.
دو ویلچر هوشمند و سه نرمافزار
طیب زاده ادامه داد: دستاوردهای فعلی شامل دو دستگاه ویلچر برقی هوشمند، یک نرمافزار رابط کاربری، یک نرمافزار پایش ناوگان و یک نرمافزار ویرایش نقشه است.این ویلچرها به سامانههای هوشمند مجهز شدهاند و از دید ۳۶۰ درجه محیط برخوردارند. همچنین تلاش شده است رابط کاربری بهگونهای طراحی شود که استفاده از آن برای کاربر بدون دانش فنی نیز امکانپذیر باشد.
سطح فناوری پروژه به TRL ۵ رسیده است
طیبزاده درباره سطح فناوری این محصول گفت: با توجه به آزمایشهای انجامشده، سطح آمادگی فناوری محصول در حال حاضر حدود TRL ۵ و شاید بالاتر ارزیابی میشود و هدف این است که در گام بعدی سطح فناوری به TRL ۸ برسد.
وی همچنین از تحقق اهداف اصلی تعریفشده در پروپوزال خبر داد و گفت : قابلیتهای نقشهبرداری، مسیریابی، تعامل با موانع پویا و بازیابی ربات مورد آزمایش قرار گرفتهاند و در یکی از آزمونها، قابلیت بازیابی ربات در مدت ۱۰ ثانیه انجام شده است.
گام بعدی؛ توسعه برای محیطهای پیچیدهتر
عضو تیم توسعه پروژه با تأکید بر ضرورت ادامه این طرح گفت: یکی از مسائل مهم در ادامه مسیر، جلوگیری از «گمشدن ربات» در محیطهایی است که ویژگی مشخصی برای موقعیتیابی وجود ندارد و سامانههایی مانند GPS نیز در دسترس نیستند.
وی ادامه داد: افزایش لایههای سختافزاری ایمنی، یکپارچهسازی ویلچر با تجهیزات هوشمند ساختمان مانند درها و آسانسورها، مسیریابی بین طبقات و توسعه قابلیت همکاری با زیرساختهای اینترنت اشیا از دیگر پیشنهادهای مطرحشده برای ادامه پروژه است.
همچنین توسعه روشهای موقعیتیابی بصری، استفاده از هوش مصنوعی برای درک تعاملی محیط و انسان، بهینهسازی رفتار و مسیریابی ربات بر اساس رفتار انسان در محیطهای مختلف و مسیریابی همزمان چند دستگاه از جمله محورهای پیشنهادی برای ادامه تحقیقات اعلام شده است.
طیبزاده در پایان ابراز امیدواری کرد این پروژه پس از پایان مرحله فعلی متوقف نشود و با حمایت بنیاد و کارفرما، امکان ادامه توسعه آن در دانشگاه و در قالب پروژههای کارشناسی ارشد و دکتری فراهم شود.






ثبت دیدگاه علمی و آموزشی